Drone Havada Bozulursa Ne Olur? Sonraki 10 Saniyede Neler Yaşanır?
Drone havada.
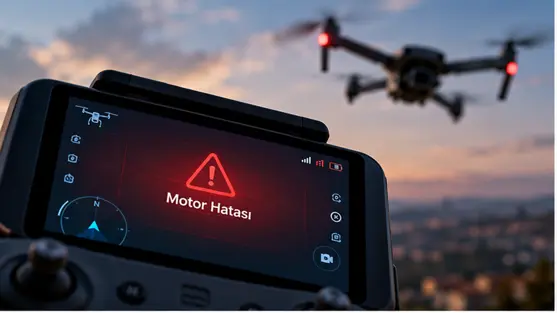
Her şey normal görünüyor. Kamera kayıt yapıyor, uçuş devam ediyor, batarya seviyesi yeterli. Derken ekranda bir uyarı beliriyor:
“Motor hatası.”
Ya da daha kötüsü:
Sinyal kesildi.
Peki o anda gerçekten ne oluyor?
Drone doğrudan gökyüzünden düşmeye mi başlıyor? Eve kendi kendine dönebiliyor mu? GPS çalışmaya devam ediyor mu? Pilotun yapabileceği bir şey var mı? Aslında modern drone sistemlerinde işler düşündüğünüzden biraz daha karmaşık. Çünkü drone yalnızca motorlardan ve pervanelerden oluşan uçan bir kamera değil. Aynı anda konumunu, yönünü, hareketini, batarya durumunu, bağlantısını ve çevresini takip eden birçok sistem birlikte çalışıyor. Bu yüzden bir arıza meydana geldiğinde drone’un vereceği tepki, hangi sistemin arızalandığına bağlı olarak tamamen değişebiliyor.
Peki havada bir sorun çıktığında ilk 10 saniyede neler yaşanıyor?
0.saniye: Bir şeyler ters gitti
Drone uçuyor. Pilot kontrol cihazından görüntüyü izliyor. Drone’un uçuş kontrol sistemi ise aynı anda onlarca veriyi değerlendiriyor.
- IMU hareketi ve ivmeyi ölçüyor.
- GNSS/GPS konumu belirlemeye yardımcı oluyor.
- Pusula yön bilgisini sağlıyor.
- Barometre irtifa bilgisini destekliyor.
- Görsel sensörler çevreyi ve engelleri algılayabiliyor.
- Motorlar ve elektronik sistemler sürekli izleniyor.
- Batarya sistemi kalan enerjiyi ve güç durumunu takip ediyor.
- Haberleşme sistemi kumanda ile bağlantıyı kontrol ediyor.
Yani pilot yalnızca drone’u uçurmuyor. Drone da aynı anda kendi durumunu kontrol ediyor. Bir problem algılandığında sistemin vereceği tepki, problemin türüne göre değişiyor.
saniye: Motor durursa drone hemen düşer mi?
Bu, drone’un tasarımına ve arızanın niteliğine bağlı. Çok rotorlu drone’larda motorlar yalnızca drone’u havada tutmaz; aynı zamanda aracın yönünü, dönüşünü ve hareketini kontrol eder.
Örneğin dört motorlu bir drone düşünelim. Motorlardan biri tamamen devre dışı kalırsa drone’un dengesi ciddi şekilde bozulabilir. Ancak daha gelişmiş sistemlerde uçuş kontrol algoritmaları kalan motorların çalışma şeklini değiştirerek dengeyi korumaya çalışabilir.
Bu noktada önemli olan şu: “Bir motor bozuldu = drone anında yere çakılır” şeklinde genel bir kural yoktur. Drone’un modeli, motor yapısı, kontrol algoritmaları, arızanın şekli ve o andaki uçuş koşulları sonucu doğrudan etkiler. Özellikle profesyonel sistemlerde uçuş güvenliği için birden fazla sensörden gelen bilgiler birlikte değerlendirilir.
saniye: Drone kendini dengelemeye çalışıyor
Drone’un en önemli parçalarından biri uçuş kontrol sistemidir. Bu sistem, drone’un hareketlerini sürekli olarak izler ve olması gereken hareketle gerçekleşen hareket arasındaki farkı düzeltmeye çalışır. Örneğin drone sağa doğru istemeden yatmaya başladıysa sistem bunu algılar ve motorların çalışma değerlerini değiştirerek tekrar denge sağlamaya çalışır.
Burada IMU önemli bir rol oynar. IMU, drone’un hareket ve yönelim bilgisinin hesaplanmasında kullanılan sensör grubudur. İvmeölçer ve jiroskop gibi sensörlerden gelen bilgiler, uçuş kontrol sisteminin drone’un nasıl hareket ettiğini anlamasına yardımcı olur.
Kısacası drone havada sadece “uçmuyor”. Sürekli olarak kendisine “Şu anda ne durumdayım?” diye soruyor.
saniye: Peki GPS giderse?
Şimdi farklı bir senaryo düşünelim. Motorlarda problem yok. Ancak GNSS/GPS sinyali zayıfladı veya kayboldu. Bu durumda drone’un davranışı yine modele ve uçuş koşullarına göre değişir.
GPS, drone’un konumlandırılmasında önemli bir kaynak olsa da tek başına bütün uçuş kontrol sisteminin kendisi değildir. Drone; IMU, pusula, barometre ve uygun modellerde görsel sensörlerden gelen verileri de kullanabilir. Ancak GPS/GNSS olmadan özellikle konum sabitleme ve otomatik dönüş gibi bazı özelliklerin çalışma şekli değişebilir. Örneğin DJI’nin RTH sistemlerinde güvenli şekilde eve dönüş için Home Point’in kaydedilmiş olması ve uygun konumlandırma koşullarının bulunması önemlidir.
Yani: GPS kayboldu → drone kesin düşer diye düşünmek doğru değildir. Ama: GPS kayboldu → hiçbir şey olmamış gibi uçuşa devam edilir demek de doğru değildir.
saniye: Kumandayla bağlantı kesilirse?
İşte pilotların en çok merak ettiği senaryolardan biri. Drone’u görüyorsunuz. Ama ekranda bağlantı problemi çıktı. Bir süre sonra kumanda ile drone arasındaki bağlantı tamamen kesildi. Panik yapmak yerine önce şu soruyu sormak gerekir: Drone’un bağlantı kaybı davranışı nasıl ayarlanmış? Birçok DJI drone’da bağlantı kaybı durumunda farklı davranış seçenekleri bulunabilir. Bunlar modele ve kullanılan sisteme göre değişmekle birlikte Return to Home (RTH), hover veya iniş gibi seçenekleri içerebilir.
Eğer RTH aktifse ve gerekli koşullar sağlanıyorsa drone otomatik olarak Home Point’e dönmeye başlayabilir.
Ancak burada çok önemli bir ayrıntı var: RTH, “drone her durumda eve gelir” anlamına gelmez.
saniye: RTH gerçekten nasıl çalışıyor?
Return to Home, adından da anlaşılacağı gibi drone’un kayıtlı Home Point’e geri dönmesini sağlayan otomatik bir güvenlik fonksiyonudur.
DJI sistemlerinde RTH farklı durumlarda devreye girebilir:
- Pilot tarafından manuel olarak başlatılabilir.
- Batarya seviyesi dönüş için kritik seviyeye geldiğinde tetiklenebilir.
- Kumanda bağlantısının kaybedilmesi gibi durumlarda, ayarlara ve modele bağlı olarak devreye girebilir.
Peki drone eve nasıl döneceğini nereden biliyor?
Öncelikle Home Point önemlidir. Drone kalkış sırasında veya uçuş esnasında belirli koşullarda Home Point’i kaydedebilir. RTH sırasında sistem, belirlenen dönüş prosedürüne göre bu noktaya ulaşmaya çalışır. Bazı sistemlerde çevre koşulları uygunsa gelişmiş RTH algoritmaları, sensörlerden gelen verileri kullanarak dönüş rotasını optimize edebilir.
Ama iş burada bitmiyor.
saniye: “Önü açık mı?” sorusu
Drone’un eve dönmesi, önüne hiçbir şey çıkmayacağı anlamına gelmez. Bir bina düşünün. Drone binanın arkasında. Kumanda bağlantısı kesildi. Home Point binanın diğer tarafında. Drone’un “eve dön” komutunu alması, binanın orada olduğunu sihirli şekilde ortadan kaldırmaz. Bu nedenle RTH yüksekliği kritik bir ayardır.
Drone’un bulunduğu bölgedeki binalar, ağaçlar, kuleler, enerji hatları ve diğer engeller dikkate alınarak uygun RTH yüksekliğinin belirlenmesi gerekir. DJI de uçuş öncesinde RTH yüksekliğinin uygun şekilde ayarlanmasını ve çevredeki engellerin dikkate alınmasını özellikle vurguluyor. Başka bir deyişle: RTH bir “eve ışınlanma” sistemi değildir. Drone gerçekten uçuş yaparak geri gelir.
saniye: Batarya da azalıyor
Şimdi işleri biraz daha zorlaştıralım. Drone’un bağlantısı kesildi. Üstelik batarya da kritik seviyeye yaklaşıyor.
Modern drone sistemleri kalan bataryayı yalnızca yüzde olarak göstermekle kalmaz; uçuş koşullarına ve konuma bağlı olarak güvenli dönüş için yeterli enerjinin bulunup bulunmadığını değerlendirebilir.
Batarya seviyesi dönüş için yeterli olmayacak kadar düştüğünde Low Battery RTH devreye girebilir. Daha kritik seviyelerde ise drone’un güvenli şekilde iniş yapması gerekebilir.
İşte bu nedenle: “Batarya %20 oldu, biraz daha uçayım.” düşüncesi her uçuşta aynı şekilde değerlendirilemez. Rüzgâr, mesafe, irtifa ve dönüş rotası gibi faktörler kalan enerjinin ne kadarının gerçekten kullanılabilir olduğunu etkileyebilir.
saniye: Peki rüzgâr çıkarsa?
Drone eve dönüyor. Ama karşıdan güçlü bir rüzgâr var. Drone’un dönüş hızı düşebilir ve enerji tüketimi artabilir. Bu da önemli bir noktayı ortaya çıkarıyor: Drone’un bataryasında yüzde 30 kalması, her koşulda “30’luk uçuş süresi” anlamına gelmez. Uçuş koşulları değiştikçe enerji ihtiyacı da değişir.
Özellikle uzun mesafeli uçuşlarda yalnızca mevcut konuma bakmak yerine dönüş için gerekli güvenlik payını hesaba katmak gerekir. DJI’nin güvenlik dokümanlarında da yüksek rüzgârın RTH sırasında drone’un Home Point’e dönüşünü etkileyebileceği belirtiliyor.
saniye: Pilot ne yapmalı?
Burada en önemli şey panik yapmamak. Çünkü bir bağlantı uyarısı görmek ile drone’u kaybetmek aynı şey değildir. Örneğin görüntü aktarımı kesilmiş olabilir ancak drone hâlâ kumandadan kontrol edilebilir durumda olabilir.
DJI’nin uçuş güvenliği yönergelerinde böyle bir durumda anten yönünün kontrol edilmesi, drone’un konumunun harita üzerinden takip edilmesi ve bağlantı geri gelmezse uygun RTH prosedürünün kullanılması öneriliyor.
Pilotun yapabileceği en önemli şeylerden biri ise uçuş öncesinde bu senaryoları düşünmüş olmaktır. Çünkü acil durumda yapılacakların önemli bir bölümü uçuş başlamadan önce belirlenir:
- RTH yüksekliği ayarlandı mı?
- Home Point doğru mu?
- Batarya yeterli mi?
- Pervaneler kontrol edildi mi?
- Motorlarda sorun var mı?
- Uçuş alanında engeller var mı?
- Rüzgâr koşulları uygun mu?
- Kumanda bağlantısı stabil mi?
- GNSS/GPS durumu uygun mu?
saniye: Drone gerçekten düşecek mi?
İşte yazının başındaki soruya geldik. Her arıza drone’un düşmesiyle sonuçlanmaz. Bazı durumlarda drone uçuşuna devam eder. Bazı durumlarda otomatik olarak eve döner. Bazı durumlarda bulunduğu yerde sabit kalabilir. Bazı durumlarda kontrollü iniş yapabilir. Bazı durumlarda ise gerçekten düşebilir.
Sonuç, arızanın türüne ve drone’un sahip olduğu güvenlik sistemlerine bağlıdır.
Örneğin kritik batarya seviyesine ulaşıldığında drone’un gücü tamamen tükenirse artık uçuş kontrol sistemlerinin yapabileceği şeyler sınırlıdır. DJI’nin dokümantasyonunda da yeterli enerji kalmadığında drone’un düşebileceği ve bu nedenle güvenli inişin mümkün olduğunca erken gerçekleştirilmesi gerektiği belirtiliyor.
Peki drone neden düşer?
Bir drone kazasının tek bir nedeni olmayabilir. Çoğu zaman birden fazla faktör aynı anda etkili olabilir.
- Motor veya elektronik arızası
Motorlarda ya da güç sisteminde meydana gelen arızalar uçuş dengesini etkileyebilir.
- Pervane problemi
Hasarlı, yanlış takılmış veya aşınmış pervaneler uçuş performansını ve stabiliteyi etkileyebilir.
- Batarya problemi
Düşük batarya, ani voltaj düşüşleri veya uygun olmayan kullanım koşulları güvenli uçuşu etkileyebilir. Özellikle düşük sıcaklıklarda batarya performansı değişebilir.
- GNSS/GPS sorunları
Konumlandırma sisteminin zayıflaması, özellikle otomatik konum sabitleme ve RTH gibi fonksiyonların çalışma şeklini etkileyebilir.
- Haberleşme kaybı
Kumanda ile drone arasındaki bağlantının kesilmesi, önceden belirlenen Signal Lost davranışının devreye girmesine neden olabilir.
- Rüzgâr ve hava koşulları
Drone teknik olarak uçabilecek durumda olsa bile güçlü rüzgâr dönüş, batarya tüketimi ve konum kontrolü açısından ek risk oluşturabilir.
- Pilotaj hatası
Ve belki de en basit görünen ama en önemli faktör:
İnsan faktörü.
Yanlış RTH yüksekliği, yetersiz batarya payı, engellerin yanlış değerlendirilmesi veya uçuş öncesi kontrollerin atlanması kazaya dönüşebilir.
Asıl önemli soru: Drone neden düşmedi?
Bir drone havada sorun yaşadığında çoğu zaman yalnızca “drone düştü mü?” diye düşünürüz. Oysa modern drone teknolojisinin asıl ilginç tarafı başka bir yerde: Drone, sorun ortaya çıktığında ne yapıyor?
Sensörlerden veri topluyor, uçuş durumunu analiz ediyor, motorları kontrol ediyor, konumunu hesaplıyor, bağlantıyı izliyor, bataryayı takip ediyor, gerekirse RTH prosedürünü başlatıyor. Ve bütün bunların önemli bir bölümü, pilot bunları tek tek düşünmeden gerçekleşiyor.
Bu nedenle profesyonel drone sistemlerinde güvenlik yalnızca güçlü motorlardan veya yüksek çözünürlüklü kameralardan ibaret değil. Asıl mesele, beklenmeyen bir durumda sistemin nasıl tepki verdiği.
Drone uçurmadan önce 30 saniyelik kontrol
Uçuşa başlamadan önce birkaç saniyelik kontrol, havada yaşanabilecek birçok problemi önceden fark etmenize yardımcı olabilir.
Kalkıştan önce:
□ Pervaneleri kontrol edin.
□ Motorlarda anormal ses veya durum olup olmadığına bakın.
□ Batarya seviyesini kontrol edin.
□ Home Point’in doğru kaydedildiğinden emin olun.
□ RTH yüksekliğini çevredeki engellere göre ayarlayın.
□ GNSS/GPS durumunu kontrol edin.
□ Kumanda bağlantısını kontrol edin.
□ Hava ve rüzgâr koşullarını değerlendirin.
□ Uçuş alanındaki binaları, ağaçları ve diğer engelleri inceleyin.
□ Drone’un uçuş yapacağı alanı ve dönüş rotasını önceden düşünün.
Çünkü drone havadayken yapılacak en iyi müdahale, çoğu zaman uçuş başlamadan önce yapılan hazırlıktır.
Sonuç: Drone’lar düşündüğünüzden daha karmaşık
Bir drone havada bozulduğunda yaşananlar, basitçe “motor durdu ve düştü” şeklinde özetlenemez. Drone’un hangi sisteminin sorun yaşadığı, GNSS durumunun nasıl olduğu, bataryada ne kadar enerji kaldığı, kumanda bağlantısının devam edip etmediği, RTH ayarları ve çevresel koşullar aynı anda sonucu etkileyebilir.
Bu nedenle modern drone sistemlerini yalnızca uçan kameralar olarak düşünmek eksik kalır. Onlar aynı zamanda uçuş sırasında sürekli veri toplayan, bu verileri değerlendiren ve belirli durumlarda otomatik kararlar uygulayan karmaşık hava araçlarıdır. Ve belki de bir sonraki uçuşta drone’unuza baktığınızda aklınıza şu soru gelecek: “Ben onu uçuruyorum ama o şu anda benim bilmediğim kaç şeyi aynı anda kontrol ediyor?”